新华社北京1月16日电(记者 赵旭)设想一下,一架四旋翼无人机飞行途中,部分螺旋桨无法旋转,如何依然保持安全飞行?北京航空航天大学科研团队历经多年研究,在多旋翼无人机容错控制技术方面取得重要突破,为上述难题找到答案。相关成果近日在机器人领域重要国际学术期刊《IEEE机器人学汇刊》发表。
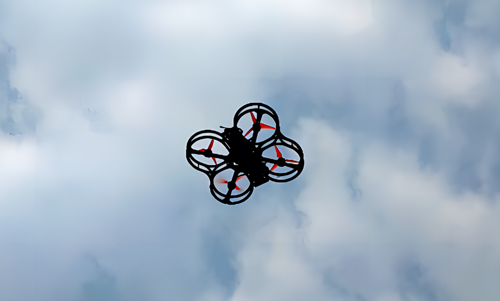
图为正在飞行的仅一个螺旋桨工作的四旋翼无人机照片。(科研团队供图)
工业巡检、消防救援、包裹递送、拍照摄像……无人机已深入大众生产生活。常见微小型无人机涉及多旋翼、固定翼、直升机等类型,其中多旋翼无人机是目前应用最广泛的飞行器之一,其通过多个螺旋桨提供升力,具有垂直起降和悬停能力。然而,无人机快速普及之时,常出现因极端天气、碰撞障碍物等导致“罢工”坠地的情况,造成人财物损失。如何提升飞行安全性,成为行业紧迫课题。
北航自动化科学与电气工程学院可靠飞行控制团队,以四旋翼无人机切入研究,针对飞行器执行机构突发故障后的受力特点,成功设计出被动容灾控制算法。团队通过实验验证发现,四旋翼无人机的“控制大脑”搭载该算法后,即便有三个螺旋桨失效,仍可保持安全飞行并实现可控返航。该团队成员、北航柯晨旭博士说,相关成果可拓展应用于六旋翼、八旋翼等多旋翼无人机。
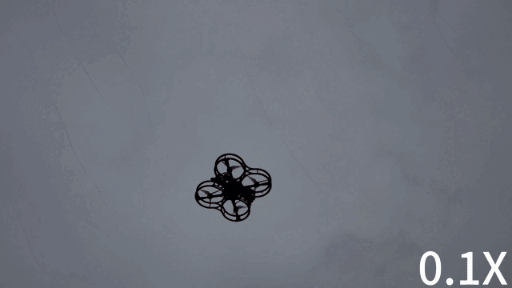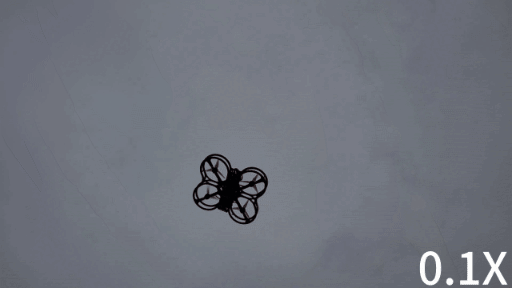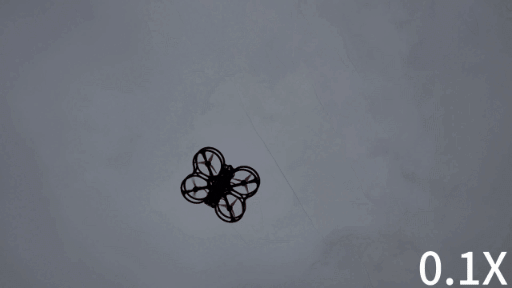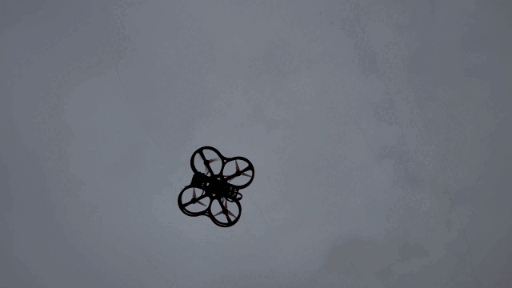
图为仅一个螺旋桨工作的四旋翼无人机飞行动图(0.1倍速)。(科研团队供图)
“如果部分螺旋桨失灵,无人机整体平衡就会被打破,机身会像陀螺一样自转起来,螺旋桨出现‘公转’。借助这种现象,我们研发的算法能让正常运转的螺旋桨‘分身’,提供全部的升力——这好比打乒乓球,如果一个人运动速度足够快,可实现自己发球、自己跑到对面接球,如此往复,完成一个人的球赛。”北航教授、该团队成员全权说。
全权表示,未来该成果将应用于新型多旋翼无人机研发,提升多旋翼无人机飞行安全性能。
《IEEE机器人学汇刊》审稿人评价,该研究创新性运用被动容灾控制算法,有望为无人机飞行安全方面的科研提供可靠参考。
| 总台2024年春节联欢晚会完成首次彩排 2024-01-16 | |
| 2024年春运全国跨区域人员流动量预计达90亿人次 2024-01-16 | |
| 2024寒假儿童关爱服务活动启动 2024-01-16 | |
| 我国国内有效发明专利数量突破400万件 2024-01-16 |
